6 مدل کنترل تردد خودرو با راهبند
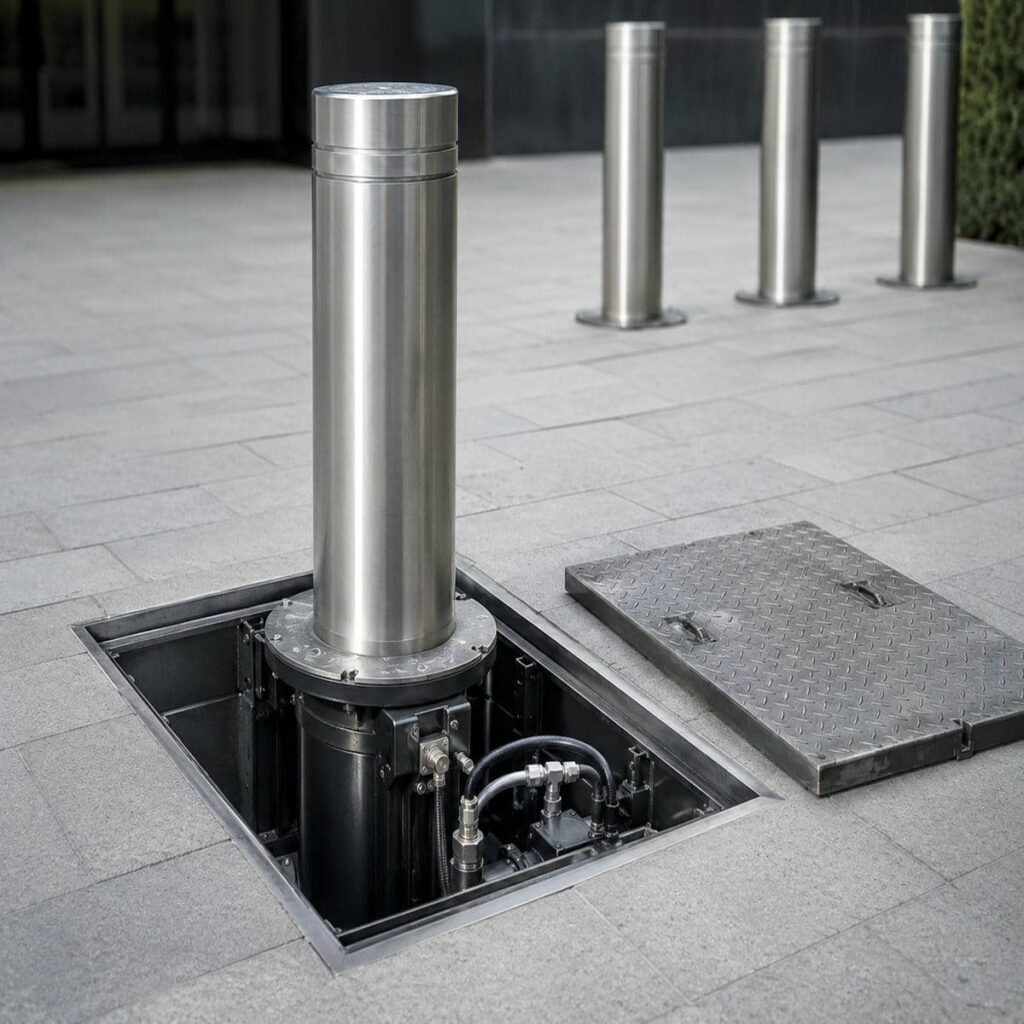

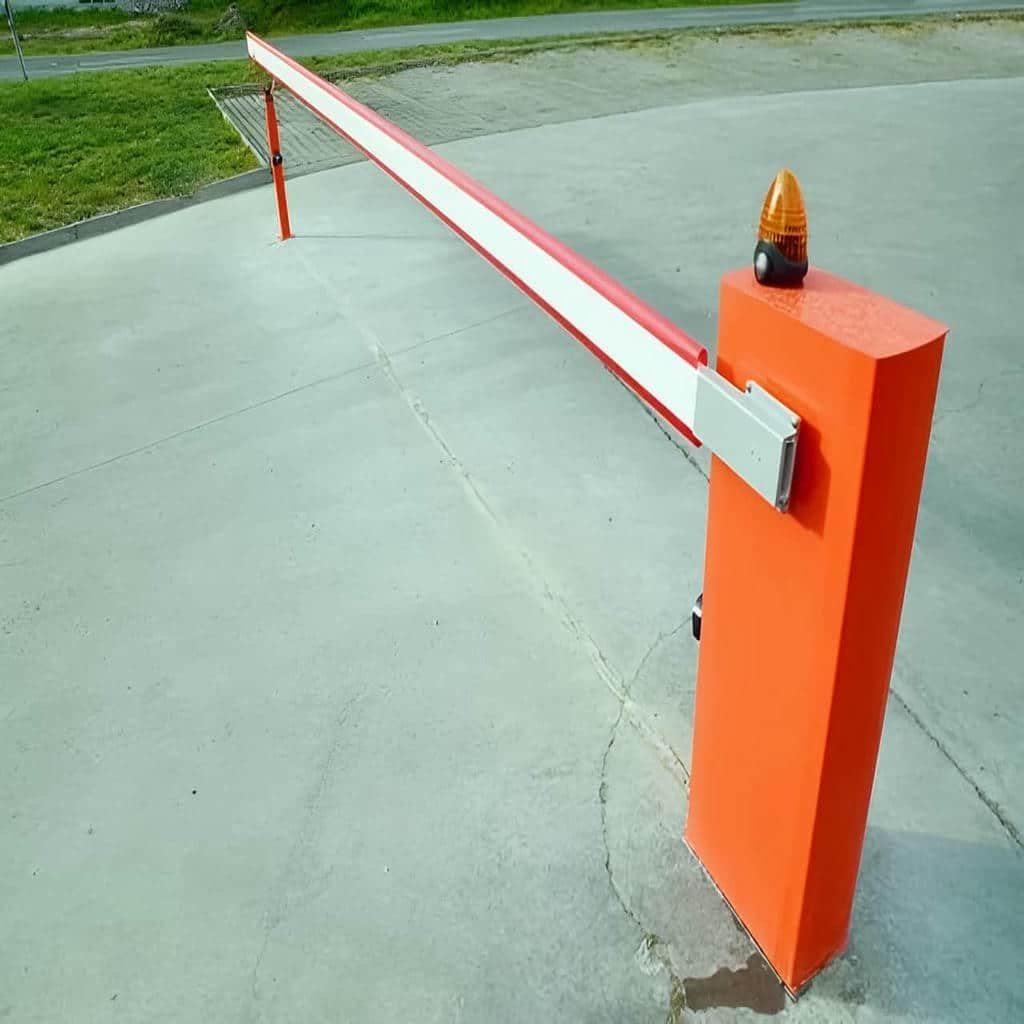
کنترل تردد خودرو با راهبند زمانی عملکرد قابل اتکایی ایجاد می کند که نوع بوم, ظرفیت موتور و روش شناسایی خودرو متناسب با تعداد عبور و هندسه ورودی انتخاب شوند, زیرا پایدای سیستم به هماهنگی بخش مکانیکی و کنترل الکترونیکی وابسته است. در چنین سامانه ای, راهبند فقط یک مانع بازویی نیست؛ برد فرمان, فتوسل, لوپ دتکتور, کارت خوان, پلاک خوان و تجهیزات تشخیص باید در زمان مناسب اطلاعات را پردازش کنند تا بوم بدون تأخیر یا حرکت ناایمن باز و بسته شود. کنترل تردد خودرو با راهبند می تواند برای ورودی های کم تردد, مسیرهای پرتردد, پارکینگ های دارای نگهبان, ورودی های خودکار و مسیرهای متصل به سامانه دسترسی اجرا شود. تفاوت مدل ها در نوع محرک, طول بوم, سرعت حرکت, جنس پروفیل, ظرفیت سیکل کاری و شیوه صدور مجوز دیده می شود. انتخاب موتور ضعیف برای بوم سنگین, جانمایی نادرست سنسور یا استفاده از بردی که ورودی های مورد نیاز را پشتیبانی نمی کند, می تواند استهلاک و خطای عبور را افزایش دهد. قیمت نهایی نیز به راهبند, تجهیزات تشخیص, زیرسازی و نحوه یکپارچه سازی وابسته است. ایمن کمک می تواند با بررسی تعداد خودرو, عرض دهانه و روش شناسایی کاربران, ساختاری پیشنهاد دهد که از نظر دوام, سرعت پاسخ و نگهداری با شرایط واقعی بهره برداری هماهنگ باشد.
| موضوع | توضیح | نکته انتخاب |
|---|---|---|
| نوع راهبند | راهبند بازویی, مفصلی یا مدل متناسب با محدودیت مسیر باید بر اساس عرض دهانه, ارتفاع و الگوی تردد انتخاب شود تا حرکت مکانیکی بدون فشار اضافی انجام گیرد. | هندسه ورودی پیش از انتخاب نوع بوم بررسی شود. |
| موتور و گیربکس | موتور و گیربکس گشتاور لازم برای حرکت بوم را تأمین می کنند و ظرفیت سیکل کاری آن ها روی دوام سیستم در تردد متوالی اثر دارد. | توان محرک با وزن بوم و تعداد عبور هماهنگ باشد. |
| برد کنترل | برد کنترل فرمان های ریموت, شستی, کارت خوان, پلاک خوان و سنسورها را پردازش می کند و ترتیب باز و بسته شدن راهبند را تعیین می کند. | ورودی ها و خروجی های مورد نیاز پیش از سفارش مشخص شوند. |
| لوپ دتکتور | لوپ دتکتور حضور خودرو روی مسیر را تشخیص می دهد و می تواند برای جلوگیری از بسته شدن بوم یا فعال سازی فرآیند ورود استفاده شود. | محل حلقه با مسیر واقعی چرخ ها و نقطه توقف هماهنگ شود. |
| فتوسل | فتوسل مانع موجود در خط عبور را تشخیص می دهد و به برد کنترل اجازه می دهد حرکت بوم را با وضعیت مسیر هماهنگ کند. | ارتفاع و محل نصب سنسور با خودروهای عبوری متناسب باشد. |
| کنترل دسترسی | کارت خوان یا سامانه پلاک خوان مجوز ورود را بررسی می کند و پس از تأیید, فرمان مناسب را برای بازشدن راهبند ارسال می کند. | روش شناسایی با تعداد کاربران و سرعت مورد نیاز تطبیق داده شود. |
| بوم راهبند | طول, جنس و وزن پروفیل بوم بر گشتاور موتور, زمان حرکت و تنظیم فنر بالانس اثر مستقیم دارند. | بوم بیش از طول مورد نیاز انتخاب نشود. |
| فونداسیون و کابل | فونداسیون تراز و کابل کشی محافظت شده باعث می شوند کابین ثابت بماند و ارتباط سنسورها و کنترلرها بدون اختلال ادامه پیدا کند. | زیرسازی پیش از نصب نهایی تجهیزات آماده شود. |
| نگهداری سیستم | بازرسی گیربکس, فنر, سنسورها, برد کنترل و اتصالات از افزایش خطای فرمان و توقف ناگهانی سامانه جلوگیری می کند. | مدلی انتخاب شود که دسترسی سرویس و قطعات آن مناسب باشد. |

اطلاعات تماس


منطق فنی کنترل تردد خودرو با راهبند
یک سامانه کنترل تردد زمانی درست کار می کند که تشخیص خودرو, بررسی مجوز و حرکت راهبند به ترتیب منطقی انجام شوند. خودرو ابتدا وارد محدوده تشخیص می شود, سپس کارت خوان, پلاک خوان, ریموت یا اپراتور مجوز را تعیین می کند و برد کنترل فرمان بازشدن را صادر می کند. پس از عبور نیز فتوسل یا لوپ دتکتور باید خالی شدن مسیر را تأیید کند تا بوم بدون خطر بسته شود. هر مدل راهبند می تواند همین فرآیند را با سرعت و ظرفیت متفاوت اجرا کند. در مسیر پرتردد, زمان پاسخ و سیکل کاری اهمیت بیشتری دارند, در حالی که در ورودی کم تردد سادگی, دوام و سرویس پذیری می توانند اولویت بالاتری داشته باشند. طراحی مناسب باید تعداد خودرو, سطح کنترل, شرایط محیطی و نحوه استفاده واقعی را هم زمان در نظر بگیرد.
کنترل ورودی با ریموت و شستی نگهبانی
مدل ریموتی یا شستی دار برای ورودی هایی مناسب است که تصمیم ورود توسط اپراتور یا کاربر مشخص گرفته می شود. در این ساختار, فرمان مستقیم به برد کنترل ارسال می شود و راهبند پس از دریافت فرمان بوم را حرکت می دهد. سادگی این روش باعث می شود تعداد تجهیزات جانبی کمتر باشد و عیب یابی نیز آسان تر انجام شود. با این حال وجود اپراتور یا کاربر مجاز همچنان به معنی حذف سنسور ایمنی نیست. فتوسل یا لوپ دتکتور می تواند از بسته شدن بوم هنگام حضور خودرو جلوگیری کند و لایه حفاظتی مستقلی ایجاد کند.
در ورودی دارای نگهبان, شستی باید در نقطه ای نصب شود که اپراتور دید مناسبی به مسیر داشته باشد. ریموت نیز باید برد ارتباطی پایدار و مدیریت مشخصی برای تحویل به کاربران داشته باشد. اگر تعداد ریموت ها زیاد شود, کنترل دسترسی بر اساس کارت یا پلاک می تواند مدیریت دقیق تری فراهم کند. بنابراین این مدل برای مسیرهایی مناسب است که تعداد کاربران محدود و فرآیند ورود ساده است. هدف از انتخاب آن کاهش پیچیدگی بدون حذف اجزای ضروری ایمنی است و باید با میزان تردد واقعی هماهنگ شود.
کنترل خودکار با کارت خوان و پلاک خوان
کارت خوان یا پلاک خوان می تواند فرآیند تشخیص مجوز را خودکار کند و نیاز به صدور فرمان دستی را کاهش دهد. کارت خوان شناسه کاربر را دریافت می کند و سامانه پس از تأیید, خروجی لازم برای بازشدن راهبند را فعال می کند. پلاک خوان نیز تصویر خودرو را پردازش می کند و نتیجه را با فهرست مجاز مقایسه می کند. در هر دو حالت, زمان پاسخ سیستم باید با سرعت نزدیک شدن خودرو هماهنگ باشد. اگر تأیید دیر انجام شود, حتی راهبند سریع نیز نمی تواند صف ورودی را به شکل مؤثر کاهش دهد.
یکپارچه سازی صحیح به این معنی است که فرمان بازشدن فقط پس از تأیید معتبر صادر شود و وضعیت سنسورها نیز در ادامه کنترل گردد. برد راهبند باید ورودی مناسب داشته باشد یا از یک کنترلر واسط استفاده شود. در زمان نصب, چند سناریوی مجاز و غیرمجاز آزمایش می شوند تا سیستم در شرایط واقعی رفتار مشخصی داشته باشد. اگر پلاک خوان استفاده می شود, زاویه دوربین و روشنایی محل نیز اهمیت دارند. کارایی نهایی حاصل هماهنگی تشخیص, نرم افزار, برد فرمان و مکانیزم راهبند است و نمی توان کیفیت سیستم را فقط بر اساس یک جزء ارزیابی کرد.
کنترل ایمن مسیر با لوپ و فتوسل
لوپ دتکتور و فتوسل دو روش متفاوت برای تشخیص وضعیت مسیر هستند. لوپ معمولاً تغییر میدان ناشی از حضور جرم فلزی خودرو را تشخیص می دهد, در حالی که فتوسل با قطع شدن مسیر نوری وجود مانع را مشخص می کند. ترکیب این دو می تواند اطلاعات دقیق تری به برد بدهد و احتمال بسته شدن بوم روی خودرو را کاهش دهد. محل نصب هر سنسور باید متناسب با طول خودرو, جهت ورود و نقطه توقف باشد. اگر سنسور بیش از حد نزدیک بوم قرار گیرد, ممکن است خودرو پیش از فعال شدن کامل در محدوده خطر قرار گیرد.
تنظیم حساسیت لوپ نیز اهمیت دارد. حساسیت پایین ممکن است برخی خودروها را به خوبی تشخیص ندهد و حساسیت بیش از حد می تواند موجب تحریک ناخواسته شود. فتوسل نیز باید در ارتفاعی نصب شود که مسیر بدنه خودرو را پوشش دهد و در معرض ضربه مستقیم نباشد. در راه اندازی, توقف خودرو روی نقاط مختلف مسیر آزمایش می شود تا منطق برد بررسی شود. ایمنی زمانی قابل اعتماد است که سنسورها فقط نصب نشده باشند, بلکه با سناریوی واقعی حرکت خودرو تنظیم و تست شده باشند.
- روش صدور مجوز بر اساس تعداد کاربران انتخاب شود.
- فتوسل و لوپ از منبع فرمان اصلی مستقل عمل کنند.
- زمان تشخیص و بازشدن راهبند با تردد واقعی هماهنگ شود.
- محل سنسورها با نقطه توقف خودرو تطبیق داده شود.
- سناریوهای ورود مجاز و غیرمجاز در راه اندازی آزمایش شوند.

ساختار مکانیکی و الکترونیکی سامانه راهبند
پایداری سیستم کنترل تردد فقط به نرم افزار یا روش شناسایی وابسته نیست و بخش مکانیکی راهبند باید با همان دقت انتخاب شود. موتور, گیربکس, فنر بالانس, بوم, محور و کابین وظیفه حرکت فیزیکی را بر عهده دارند, در حالی که برد کنترل, منبع تغذیه, سنسورها و ورودی های فرمان منطق عملکرد را شکل می دهند. اگر بوم سنگین تر از ظرفیت موتور باشد, حرکت کند می شود و سیکل کاری کاهش پیدا می کند. اگر برد ورودی کافی نداشته باشد, اتصال تجهیزات دسترسی پیچیده خواهد شد. کیفیت متریال بدنه نیز روی حفاظت قطعات داخلی در برابر رطوبت و گردوغبار اثر دارد. انتخاب حرفه ای باید این بخش ها را به عنوان یک سیستم واحد بررسی کند تا هر جزء در محدوده طراحی خود کار کند.
موتور گیربکس و ظرفیت سیکل کاری
موتور گشتاور اولیه را ایجاد می کند و گیربکس آن را با سرعت مناسب به محور بوم منتقل می کند. ظرفیت سیکل کاری مشخص می کند دستگاه تا چه اندازه می تواند فرمان های متوالی را بدون افزایش نامناسب دما تحمل کند. در ورودی کم تردد, موتور سبک تر ممکن است کافی باشد, اما مسیر پرتردد به مجموعه ای نیاز دارد که برای کار مداوم تر طراحی شده باشد. طول و وزن بوم نیز در انتخاب اهمیت دارند. بوم بلندتر گشتاور بیشتری ایجاد می کند و باید با موتور, گیربکس و فنر بالانس هماهنگ شود.
صدای غیرعادی, افزایش زمان حرکت یا داغ شدن غیرمعمول می تواند نشانه افزایش بار باشد. پیش از تعویض موتور باید وضعیت فنر, لقی محور و سلامت گیربکس بررسی شوند. گاهی مشکل از بالانس نامناسب بوم ناشی می شود و موتور سالم است. نگهداری دوره ای باید کیفیت روانکاری, پیچ های اتصال و صدای مجموعه را نیز بررسی کند. انتخاب محرک قوی تر از نیاز همیشه مزیت نیست؛ هدف این است که موتور در محدوده مناسب خود کار کند و توان اضافی به پیچیدگی یا هزینه بی استفاده تبدیل نشود.

برد فرمان و ارتباط با تجهیزات شناسایی
برد کنترل مرکز ارتباط تجهیزات است و باید فرمان های باز, بسته, توقف و ورودی سنسورها را با منطق مشخص پردازش کند. ریموت, شستی, کارت خوان, پلاک خوان یا کنترلر مرکزی می توانند از طریق ورودی های مناسب به برد متصل شوند. هر اتصال باید نوع سیگنال و شرایط الکتریکی سازگار داشته باشد. استفاده از خروجی نامناسب بدون واسط می تواند باعث اختلال یا آسیب شود. در پروژه ای که توسعه آینده اهمیت دارد, تعداد ورودی ها و امکان اتصال تجهیزات جدید نیز باید پیش از خرید بررسی شوند.
سیم بندی داخل کابین باید منظم و قابل ردیابی باشد. کابل قدرت موتور, تغذیه برد و خطوط فرمان بهتر است از مسیرهای مشخص عبور کنند تا عیب یابی ساده تر شود. ترمینال های شماره گذاری شده کمک می کنند تکنسین در زمان سرویس ارتباط هر قطعه را سریع تشخیص دهد. اگر کنترلر مرکزی از راه دور فرمان می دهد, وضعیت خطا یا بازخورد راهبند نیز می تواند در طراحی در نظر گرفته شود. یکپارچه سازی حرفه ای به معنی افزودن تعداد زیادی کابل نیست؛ هدف ایجاد ارتباط روشن, قابل تست و قابل نگهداری میان اجزای سامانه است.
بوم فنر بالانس و کیفیت بدنه
بوم آلومینیومی به دلیل وزن مناسب برای بسیاری از راهبندهای بازویی استفاده می شود و طول آن باید دقیقاً با دهانه هماهنگ باشد. افزایش طول بیش از نیاز, بار موتور را بیشتر می کند و حساسیت به لرزش را افزایش می دهد. فنر بالانس بخشی از وزن بازو را جبران می کند و باید پس از نصب تجهیزات جانبی روی بوم تنظیم شود. اگر بوم تاشو یا دارای چراغ باشد, وزن اضافی باید در محاسبه لحاظ شود. تعادل مناسب باعث می شود حرکت در هر دو جهت یکنواخت تر باشد.
بدنه کابین از موتور, برد و گیربکس محافظت می کند و کیفیت پوشش آن در محیط مرطوب یا پرگردوغبار اهمیت بیشتری دارد. محل ورود کابل ها باید آب بندی شود و درپوش باید امکان دسترسی مناسب برای سرویس فراهم کند. پایه کابین نیز باید روی فونداسیون تراز نصب شود تا محور بوم منحرف نشود. حتی یک دستگاه با قطعات داخلی مناسب, اگر روی پایه ناپایدار نصب شود, می تواند با لرزش و تغییر راستای بازو مواجه شود. کیفیت مکانیکی و کیفیت نصب در عمل از یکدیگر جدا نیستند.
- ظرفیت سیکل کاری با تعداد واقعی عبورها انتخاب شود.
- برد کنترل ورودی کافی برای تجهیزات شناسایی داشته باشد.
- فنر بالانس پس از نصب کامل بوم تنظیم شود.
- کابل های قدرت و فرمان به شکل منظم اجرا شوند.
- بدنه و فونداسیون از قطعات مکانیکی در برابر عوامل محیطی محافظت کنند.
انتخاب مدل و اجرای استاندارد کنترل تردد خودرو
پیش از انتخاب راهبند باید مشخص شود چه کسی اجازه عبور دارد, مجوز چگونه شناسایی می شود و خودرو در چه نقطه ای متوقف خواهد شد. سپس عرض دهانه, ارتفاع آزاد, تعداد تردد و شرایط زیرسازی اندازه گیری می شوند. بر اساس این داده ها می توان نوع بوم, ظرفیت موتور, سنسورها و تجهیزات کنترل دسترسی را تعیین کرد. ایمن کمک می تواند در مرحله بررسی فنی, منطق عبور را همراه با مشخصات مکانیکی تحلیل کند تا دستگاه فقط از نظر اندازه مناسب نباشد و با فرآیند واقعی ورود نیز سازگار شود. اجرای صحیح شامل فونداسیون تراز, کابل کشی محافظت شده, جانمایی سنسورها و تست سناریوهای مختلف است. هر خطا در این مراحل می تواند باعث کندی, فرمان اشتباه یا افزایش استهلاک شود.
اندازه گیری دهانه و تعیین محل راهبند
عرض مفید باید بر اساس مسیر واقعی خودرو اندازه گیری شود و فضای اشغال شده توسط کابین نیز در نظر گرفته شود. محل راهبند نباید در نقطه ای باشد که خودرو هنگام پیچیدن به بدنه آن نزدیک شود. اگر مسیر دارای رمپ است, شیب کف و ارتفاع خودرو نیز باید بررسی شوند. طول بوم باید دهانه را پوشش دهد اما اضافه طول غیرضروری نداشته باشد. انتخاب بوم کوتاه می تواند بخشی از مسیر را باز بگذارد و بوم بیش از حد بلند نیز بار اضافی به محور وارد می کند.
محل توقف خودرو باید نسبت به کارت خوان, دوربین و سنسورها مشخص باشد. اگر راننده برای استفاده از کارت مجبور شود بیش از حد به بوم نزدیک شود, فضای ایمنی کاهش پیدا می کند. پلاک خوان نیز باید زاویه مناسب نسبت به پلاک داشته باشد و نور محیط در کیفیت تشخیص اثر می گذارد. این موارد باید قبل از نصب فونداسیون تعیین شوند, زیرا جابه جایی کابین بعد از کابل کشی و بتن ریزی هزینه و پیچیدگی بیشتری دارد. اندازه گیری خوب پایه یک کنترل تردد قابل اعتماد است.
فونداسیون کابل کشی و نصب سنسورها
فونداسیون باید کابین را در وضعیت تراز و پایدار نگه دارد. بولت ها بر اساس صفحه پایه قرار می گیرند و مسیر کابل برق, فرمان و سنسورها پیش از نصب دستگاه آماده می شود. کابل ها بهتر است داخل لوله محافظ عبور کنند تا از رطوبت و آسیب مکانیکی دور بمانند. اگر لوپ دتکتور استفاده می شود, شیار آن در مسیر مناسب اجرا می شود و محل اتصال کابل به کنترلر باید مشخص باشد. نصب منظم زیرساخت باعث می شود تعمیر آینده نیاز به تخریب یا کابل کشی سطحی نداشته باشد.
فتوسل باید در نقطه ای نصب شود که بدنه خودرو را به شکل پایدار تشخیص دهد. ارتفاع بیش از حد پایین یا بالا ممکن است پوشش مناسبی ایجاد نکند. لوپ نیز باید با چند نوع خودرو آزمایش شود تا حساسیت آن مناسب باشد. کابل سنسورها از منابع نویز تا حد امکان فاصله داده می شوند و اتصالات داخل جعبه مناسب محافظت می شوند. پس از نصب, عملکرد هر سنسور به صورت مستقل بررسی می شود. این مرحله اجازه می دهد پیش از فعال کردن کل سیستم, خطاهای سیم بندی یا جانمایی اصلاح شوند.
راه اندازی مرحله ای و عیب یابی خطاهای عبور
راه اندازی بهتر است از بخش مکانیکی شروع شود. ابتدا باز و بسته شدن بوم, نقاط توقف و فنر بالانس بررسی می شوند. سپس فتوسل و لوپ دتکتور به مدار اضافه می شوند و در مرحله بعد ریموت, کارت خوان یا پلاک خوان فعال می گردند. این ترتیب کمک می کند اگر خطایی ایجاد شد, منبع آن محدودتر باشد. برای مثال, اگر بوم به فرمان کارت خوان باز نمی شود اما با شستی کار می کند, بخش مکانیکی احتمالاً سالم است و مسیر فرمان باید بررسی شود.
خطاهای رایج شامل بسته شدن زودهنگام, بازماندن بوم, تشخیص ناقص خودرو یا تأخیر در صدور مجوز هستند. هرکدام باید بر اساس زنجیره فرآیند عیب یابی شوند. ابتدا وضعیت سنسور, سپس خروجی کنترل دسترسی و در نهایت ورودی برد بررسی می شود. تغییر هم زمان چند تنظیم می تواند تشخیص علت را دشوار کند. ثبت تنظیمات اولیه, نقشه سیم بندی و سناریوی عملکرد نیز برای تعمیرات آینده مفید است. کنترل تردد حرفه ای باید قابل تست و قابل توضیح باشد, نه مجموعه ای از تنظیمات نامشخص.
- محل کابین بر اساس مسیر واقعی حرکت خودرو تعیین شود.
- نقطه توقف با کارت خوان و پلاک خوان هماهنگ باشد.
- زیرسازی برق و سنسورها پیش از نصب نهایی آماده شود.
- راه اندازی از مکانیک به سنسور و سپس کنترل دسترسی انجام شود.
- تنظیمات و نقشه اتصال برای سرویس آینده ثبت شوند.
قیمت سفارش نگهداری و خدمات ایمن کمک
قیمت سامانه کنترل تردد خودرو با راهبند به نوع دستگاه, طول بوم, ظرفیت موتور, برد فرمان و تعداد تجهیزات شناسایی وابسته است. یک ورودی ساده با شستی و ریموت ساختار متفاوتی نسبت به سامانه ای دارد که به کارت خوان, پلاک خوان, لوپ دتکتور و کنترل مرکزی متصل می شود. شرایط فونداسیون, کابل کشی و محل نصب سنسورها نیز حجم اجرای پروژه را تغییر می دهند. انتخاب اقتصادی زمانی منطقی است که امکانات دقیقاً بر اساس نیاز واقعی تعیین شوند و تجهیزات غیرضروری حذف شوند, بدون آنکه ایمنی یا ظرفیت کاری کاهش پیدا کند. برای مقایسه پیشنهادها باید مشخص شود چه مدل راهبند, چه سنسورها و چه خدمات نصب در هر گزینه ارائه می شوند. این روش اختلاف هزینه را به تفاوت واقعی مشخصات فنی مرتبط می کند.
عوامل فنی مؤثر بر قیمت سیستم کنترل تردد
نوع راهبند نخستین عامل است. مدل بازویی استاندارد, بوم مفصلی یا دستگاه پرتردد از نظر موتور, گیربکس و ساختار مکانیکی یکسان نیستند. طول بوم و وزن تجهیزات روی آن نیز ظرفیت محرک را تغییر می دهند. در بخش کنترل, تعداد کارت خوان ها, دوربین پلاک خوان, لوپ ها و فتوسل ها دامنه تجهیزات را مشخص می کنند. همچنین ممکن است پروژه به تابلو واسط یا منبع تغذیه جداگانه نیاز داشته باشد. بنابراین هزینه نهایی باید بر اساس معماری کامل سیستم بررسی شود و صرفاً قیمت خود کابین راهبند ملاک نباشد.
شرایط اجرای محل نیز اهمیت دارد. فونداسیون آماده, مسیر کابل مناسب و فضای کافی برای نصب می توانند اجرای ساده تری ایجاد کنند, در حالی که نیاز به اصلاح کف یا ایجاد شیار لوپ حجم عملیات را افزایش می دهد. یکپارچه سازی با نرم افزار یا سامانه دسترسی موجود نیز باید از نظر نوع خروجی و سازگاری بررسی شود. انتخاب ارزان تر اگر به حذف سنسور ضروری یا استفاده از موتور نامتناسب منجر شود, می تواند هزینه نگهداری بیشتری ایجاد کند. ارزیابی باید هزینه اولیه را کنار دوام و قابلیت سرویس ببیند.
مراحل سفارش و تعیین معماری کنترل
سفارش بهتر است با تعریف سناریوی ورود آغاز شود. باید مشخص شود خودرو چگونه شناسایی می شود, چه کسی مجوز را تأیید می کند و در صورت قطع برق یا خرابی چه فرآیندی اجرا خواهد شد. سپس نوع راهبند, طول بوم, سنسورها و تجهیزات دسترسی انتخاب می شوند. در مرحله بعد زیرسازی و کابل کشی مشخص می شود. این ترتیب از خرید تجهیزاتی جلوگیری می کند که با منطق واقعی سیستم سازگار نیستند. معماری ساده اما درست معمولاً نگهداری آسان تری نسبت به مجموعه پیچیده و بدون طراحی دارد.
ایمن کمک می تواند مشخصات مکانیکی و کنترل دسترسی را در یک بررسی مشترک کنار هم قرار دهد تا راهبند, سنسورها و فرمان ها با یکدیگر سازگار باشند. پس از نصب, تست ورود مجاز, ورود غیرمجاز, توقف خودرو روی لوپ, قطع فتوسل و شرایط اضطراری انجام می شود. تحویل فنی باید شامل توضیح روش کنترل دستی و رفتار سیستم در خطا باشد. ثبت تنظیمات برد و نحوه اتصال تجهیزات نیز تعمیرات آینده را ساده تر می کند و از آزمون و خطای غیرضروری جلوگیری می کند.
نگهداری موتور سنسورها و کنترلرهای دسترسی
نگهداری سامانه باید هم بخش مکانیکی و هم کنترل را پوشش دهد. موتور, گیربکس, فنر و محور از نظر صدا, لقی و حرکت بررسی می شوند و سنسورها نیز باید تمیز و پایدار باقی بمانند. لوپ دتکتور در صورت تغییر کف یا آسیب کابل ممکن است حساسیت خود را از دست بدهد. فتوسل نیز اگر جابه جا شود, تشخیص مانع مختل خواهد شد. بررسی دوره ای این اجزا باعث می شود خطا قبل از توقف کامل سیستم شناسایی شود.
کارت خوان, پلاک خوان و کنترلر مرکزی نیز باید از نظر ارتباط و سرعت پاسخ بررسی شوند. اگر تأخیر ورود افزایش پیدا کند, علت لزوماً از راهبند نیست و ممکن است از شبکه, نرم افزار یا تجهیزات شناسایی باشد. عیب یابی باید زنجیره کامل فرمان را دنبال کند. ثبت سوابق خرابی و سرویس کمک می کند مشکلات تکرارشونده سریع تر شناخته شوند. نگهداری پیشگیرانه در سامانه کنترل تردد به معنی حفظ هماهنگی اجزا است و از تعویض بی دلیل قطعات سالم جلوگیری می کند.
- قیمت بر اساس معماری کامل کنترل تردد مقایسه شود.
- تجهیزات شناسایی فقط بر اساس نیاز واقعی انتخاب شوند.
- سناریوی قطع برق و کنترل اضطراری در سفارش مشخص باشد.
- مکانیک و سنسورها در یک برنامه نگهداری مشترک بررسی شوند.
- سوابق تنظیمات و خرابی برای عیب یابی آینده ثبت شوند.
عرض دهانه, تعداد خودروها, میزان تردد, نوع کاربران و روش شناسایی باید مشخص شوند. همچنین لازم است معلوم باشد فرمان از ریموت, کارت خوان, پلاک خوان یا اپراتور صادر می شود. این اطلاعات برای انتخاب نوع راهبند, ظرفیت موتور, طول بوم و سنسورها استفاده می شوند. شرایط فونداسیون و کابل کشی نیز باید پیش از خرید بررسی شوند. هرچه سناریوی عبور دقیق تر تعریف شود, انتخاب تجهیزات ساده تر و احتمال افزودن قطعات غیرضروری کمتر خواهد شد.
قیمت به نوع راهبند, موتور, طول بوم, برد کنترل, فتوسل, لوپ دتکتور و تجهیزات شناسایی وابسته است. کارت خوان یا پلاک خوان می توانند سطح سیستم را تغییر دهند و زیرسازی نیز بخشی از اجرای پروژه است. برای مقایسه صحیح باید مشخص شود هر پیشنهاد شامل چه تعداد سنسور, چه نوع کنترلر و چه خدمات نصب است. پیشنهاد ارزان تر الزاماً اقتصادی تر نیست, به خصوص اگر ظرفیت موتور یا تجهیزات ایمنی متناسب با شرایط واقعی مسیر نباشند.
لوپ دتکتور حضور خودرو را از طریق حلقه نصب شده در کف تشخیص می دهد, در حالی که فتوسل با مسیر نوری وجود مانع را بررسی می کند. هرکدام اطلاعات متفاوتی به برد می دهند و می توانند در کنار هم استفاده شوند. لوپ برای تشخیص حضور خودرو روی یک محدوده مشخص مفید است و فتوسل خط عبور را کنترل می کند. محل نصب و تنظیم هر دو باید بر اساس هندسه مسیر انجام شود تا بسته شدن بوم پیش از خروج کامل خودرو کاهش پیدا کند.
در یک ساختار استاندارد, پلاک خوان اطلاعات خودرو را به سامانه پردازش می دهد و پس از تأیید مجوز, خروجی فرمان برای برد راهبند صادر می شود. نوع اتصال می تواند مستقیم یا از طریق کنترلر واسط باشد. مهم است که نوع سیگنال با ورودی برد سازگار باشد. همچنین سنسورهای ایمنی مستقل باقی می مانند و حتی پس از صدور فرمان, حضور خودرو در مسیر را کنترل می کنند. کیفیت تشخیص پلاک نیز به زاویه دوربین, نور و تنظیم نرم افزار وابسته است.
در تردد بالا, ظرفیت سیکل کاری موتور و گیربکس اهمیت زیادی دارد. دستگاه باید بتواند فرمان های متوالی را بدون افزایش غیرعادی دما یا افت سرعت اجرا کند. زمان شناسایی کارت یا پلاک نیز باید کوتاه باشد تا صف ایجاد نشود. طول بوم, فنر بالانس و سرعت حرکت باید با یکدیگر هماهنگ باشند. انتخاب راهبند سریع بدون کنترلر و سنسور مناسب به تنهایی مشکل تردد را حل نمی کند و کل زنجیره تشخیص تا عبور باید بررسی شود.
بازنشدن با یک روش فرمان, بسته شدن زودهنگام, تشخیص ناقص خودرو, صدای غیرعادی موتور یا افزایش زمان پاسخ از نشانه های نیاز به بررسی هستند. عیب یابی باید مرحله ای انجام شود؛ ابتدا سنسور و فرمان, سپس برد و در نهایت بخش مکانیکی بررسی شوند. اگر راهبند با شستی کار می کند اما با کارت خوان باز نمی شود, احتمالاً موتور سالم است و مسیر فرمان باید کنترل شود. این روش از تعویض غیرضروری قطعات جلوگیری می کند و تشخیص را سریع تر می سازد.
جمع بندی
کنترل تردد خودرو با راهبند زمانی قابل اعتماد است که مکانیزم بازویی, موتور, برد فرمان, فتوسل, لوپ دتکتور و روش شناسایی کاربران در یک زنجیره هماهنگ کار کنند. تفاوت 6 مدل را می توان در فرمان ریموتی, کنترل نگهبانی, کارت خوان, پلاک خوان, ساختار خودکار و سطح اتصال به سامانه مرکزی بررسی کرد. انتخاب نوع راهبند باید از عرض دهانه, تعداد تردد و ظرفیت سیکل کاری شروع شود و سپس سنسورها و تجهیزات دسترسی به آن افزوده شوند. فونداسیون تراز, کابل کشی اصولی و تست سناریوهای ورود نیز به اندازه کیفیت خود دستگاه اهمیت دارند. نگهداری موتور, گیربکس, سنسورها و ارتباط کنترلرها از افزایش خطا و توقف مسیر جلوگیری می کند. ایمن کمک می تواند برای برسی نیاز, تعیین معماری کنترل, انتخاب راهبند و آماده سازی سفارش مشاوره ارائه دهد. برای خرید یا استعلام قیمت روز, بهتر است اطلاعات مربوط به تردد, عرض ورودی و روش شناسایی از ابتدا مشخص شوند تا هماهگی میان تجهیزات حفظ شود و سیستم نهایی با نیاز واقعی بهره برداری تطبیق داشته باشد.